PROFILE
講演者
愛媛大学 大学院農学研究科 准教授
上加 裕子氏
九州大学大学院生物資源環境科学府生産環境科学専攻を経て、2008年に博士(農学)を取得。同年、農研機構生物系特定産業技術研究支援センターに勤務し、2009年に愛媛大学農学部助教に着任。特任講師を経て、2019年より愛媛大学大学院農学研究科准教授。農業環境工学・農業情報工学を専門とし、農業機械の電動化や小型農業ロボットの研究開発に取り組む。近年は、急傾斜柑橘園を対象に、人とロボットが協働する農業システムの開発を進めている。
※肩書と以下の講演内容は、開催時点のものとなります。
果樹園の現場には、どのような難しさがあるのか
日本の農業が直面している大きな課題の一つが、担い手の減少です。農林水産省の予測によると、2050年の人口は現在より約2割減少するのに対し、農業従事者数は約7割減少すると見込まれています。私は、まだ余力のある今のうちに、次世代に向けた対策を講じる必要があると考えています。
ただ、農業に携わる人が少なくなることだけが問題なのでしょうか。海外には、日本より少ない農業従事者で、高い生産力を実現している国もあります。日本では、農業従事者一人当たりの耕地面積が小さいことも課題です。担い手が減少しても、ロボット化や機械化によって作業の効率を高め、一人当たりの耕地面積を広げていくことが重要になります。
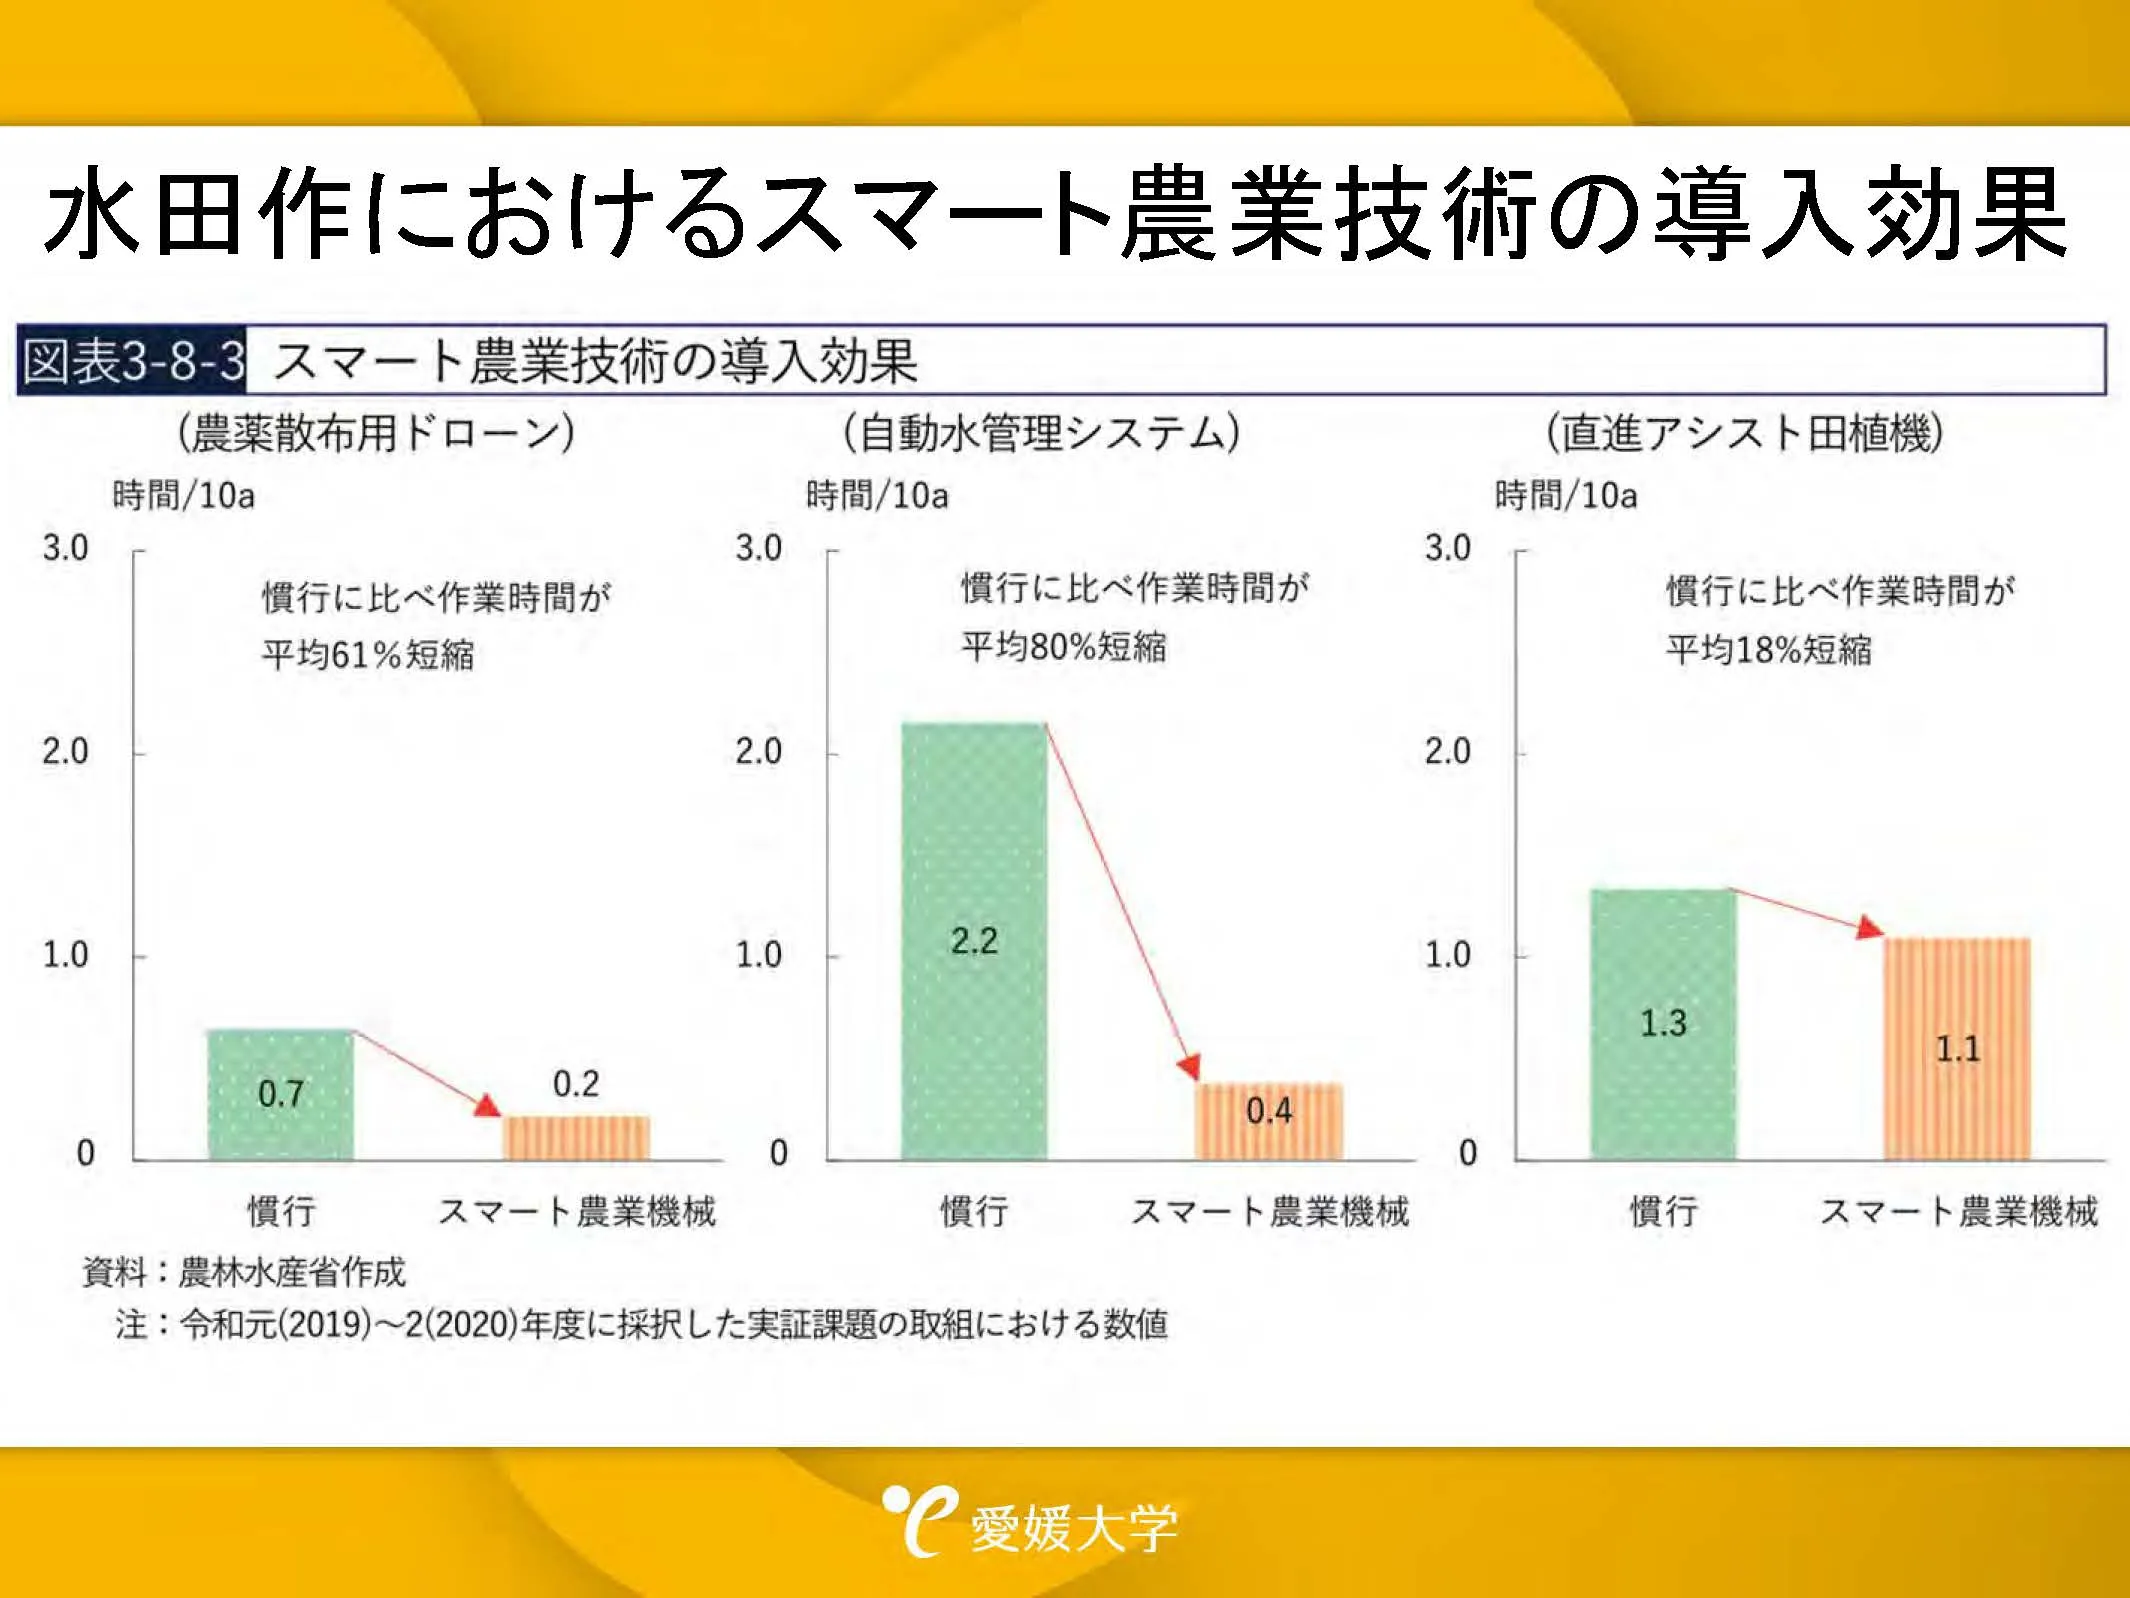
農業の機械化が大きく進んだ例が稲作です。昭和30年代には10a(アール)当たり205時間を要していた労働時間が、現在では30時間を切るまでに短縮されました。ただし、それを可能にしたのは、農業機械の性能向上だけではありません。圃場の整備や、機械に適した苗づくりなど、さまざまな要素を組み合わせてきた結果です。現在では、農薬散布用ドローンや水管理システム、直進走行を支援する田植機など、さまざまなスマート農業技術が登場しています。
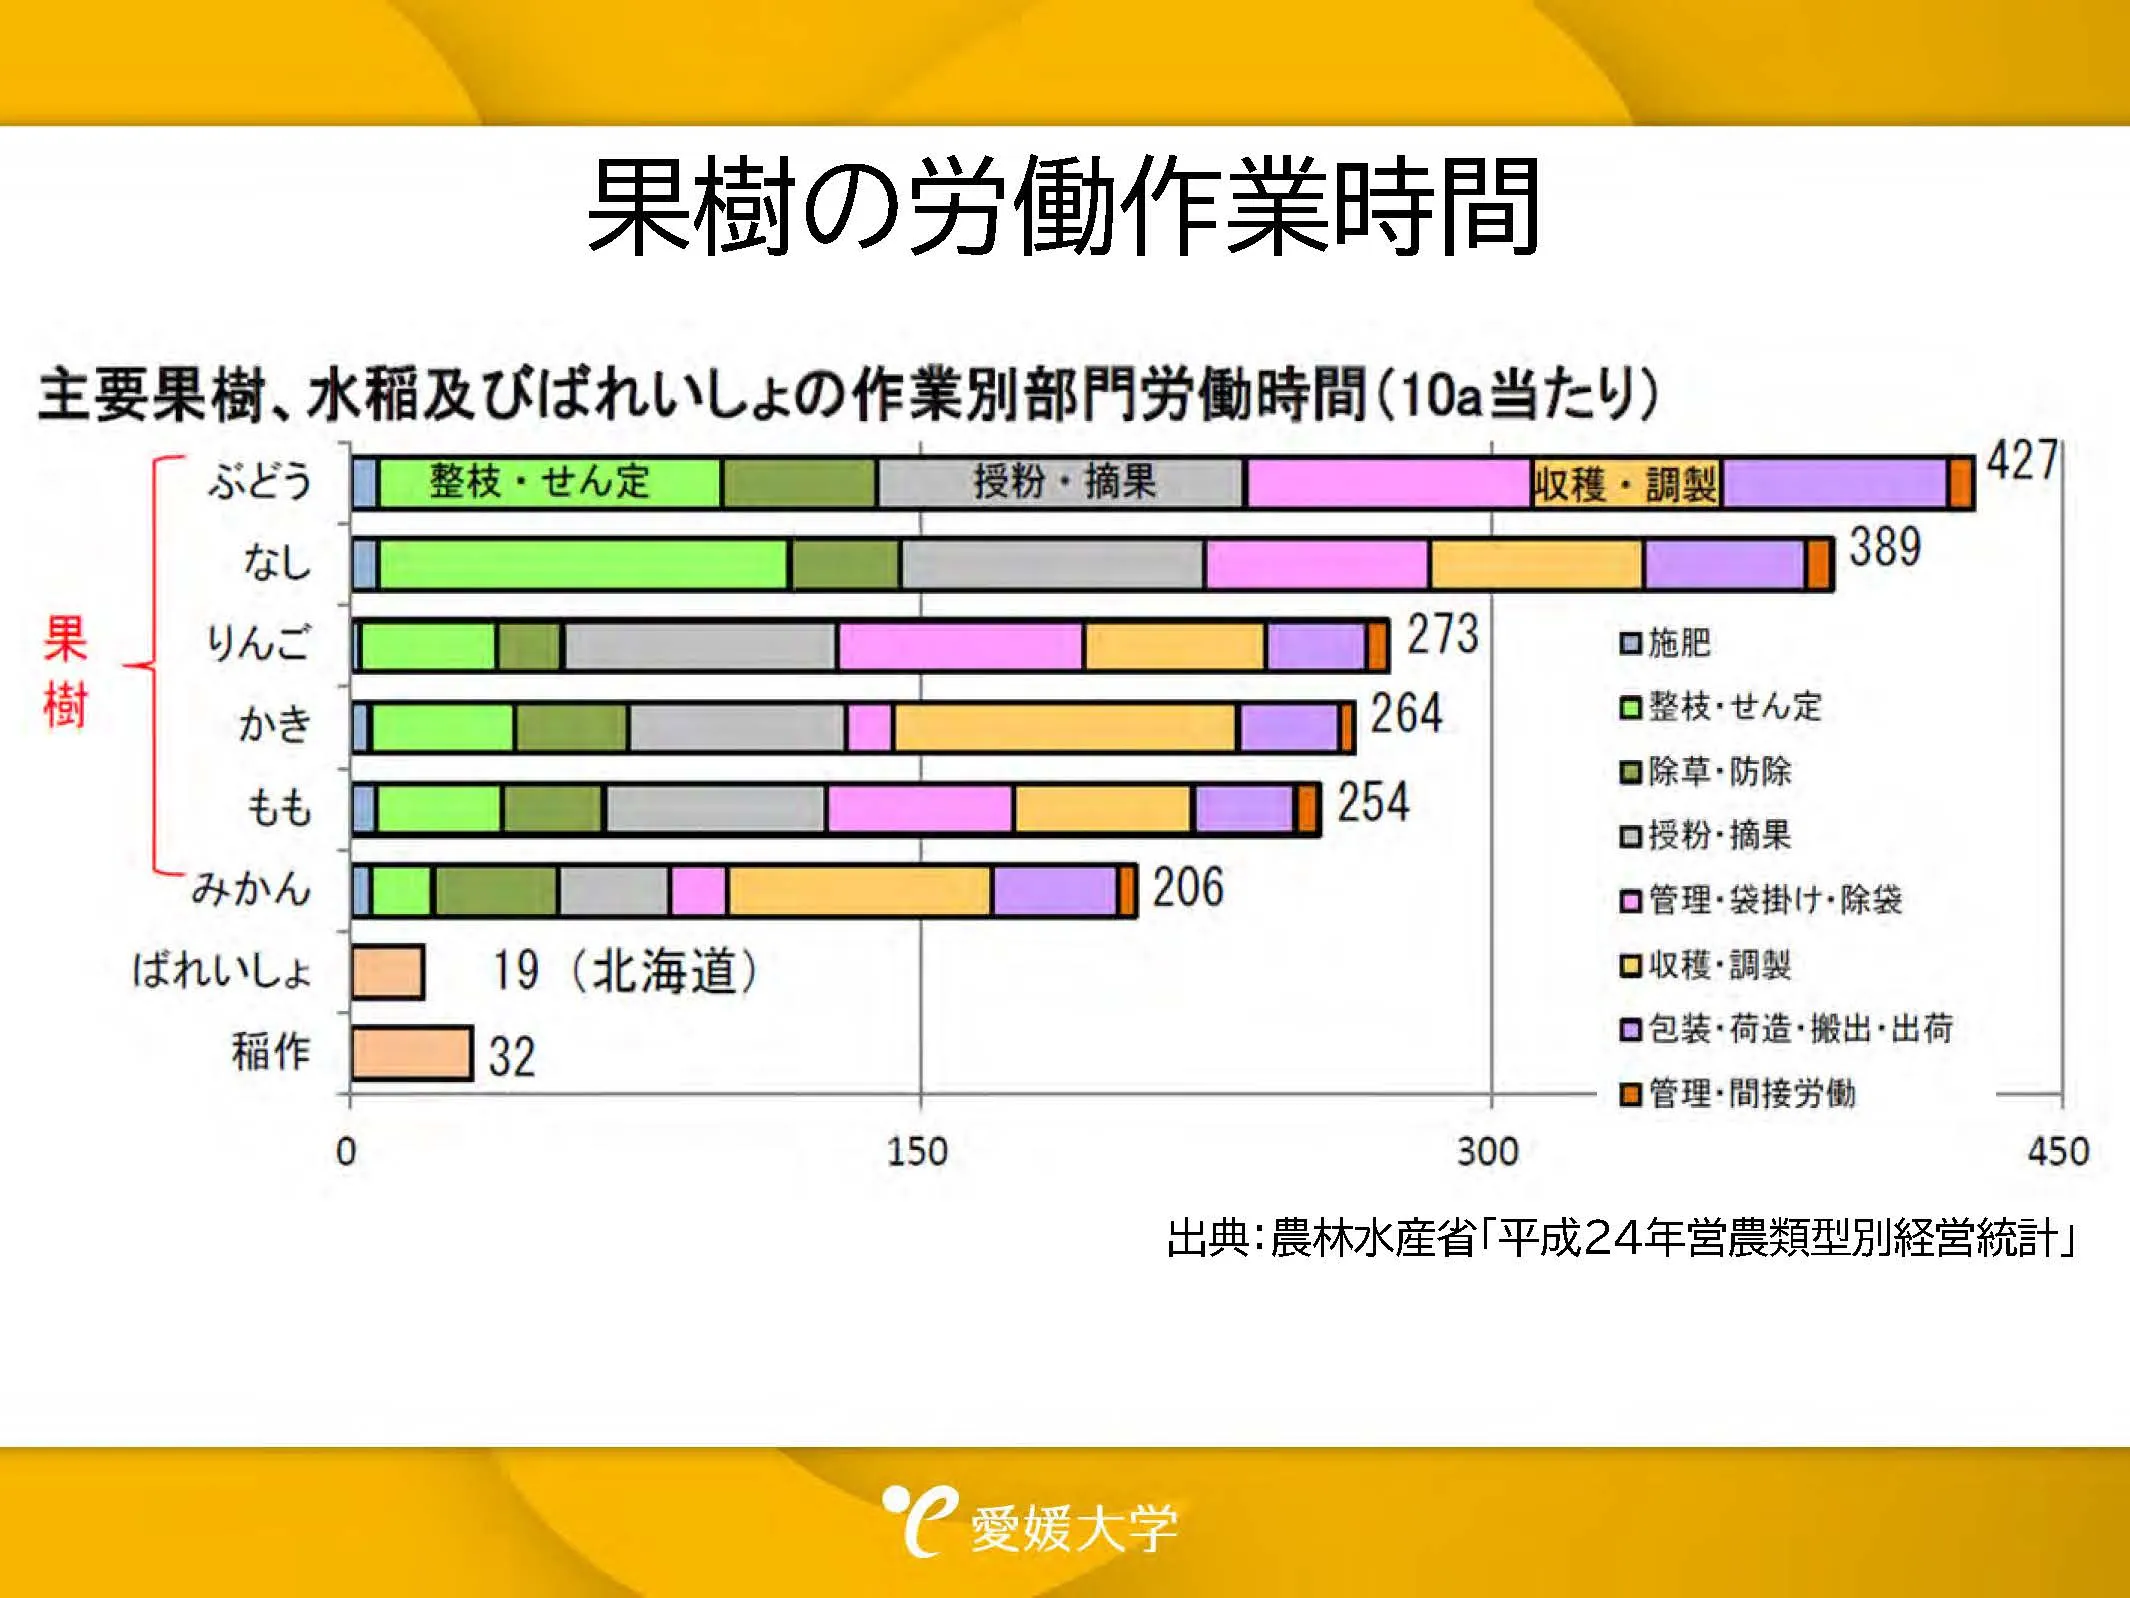
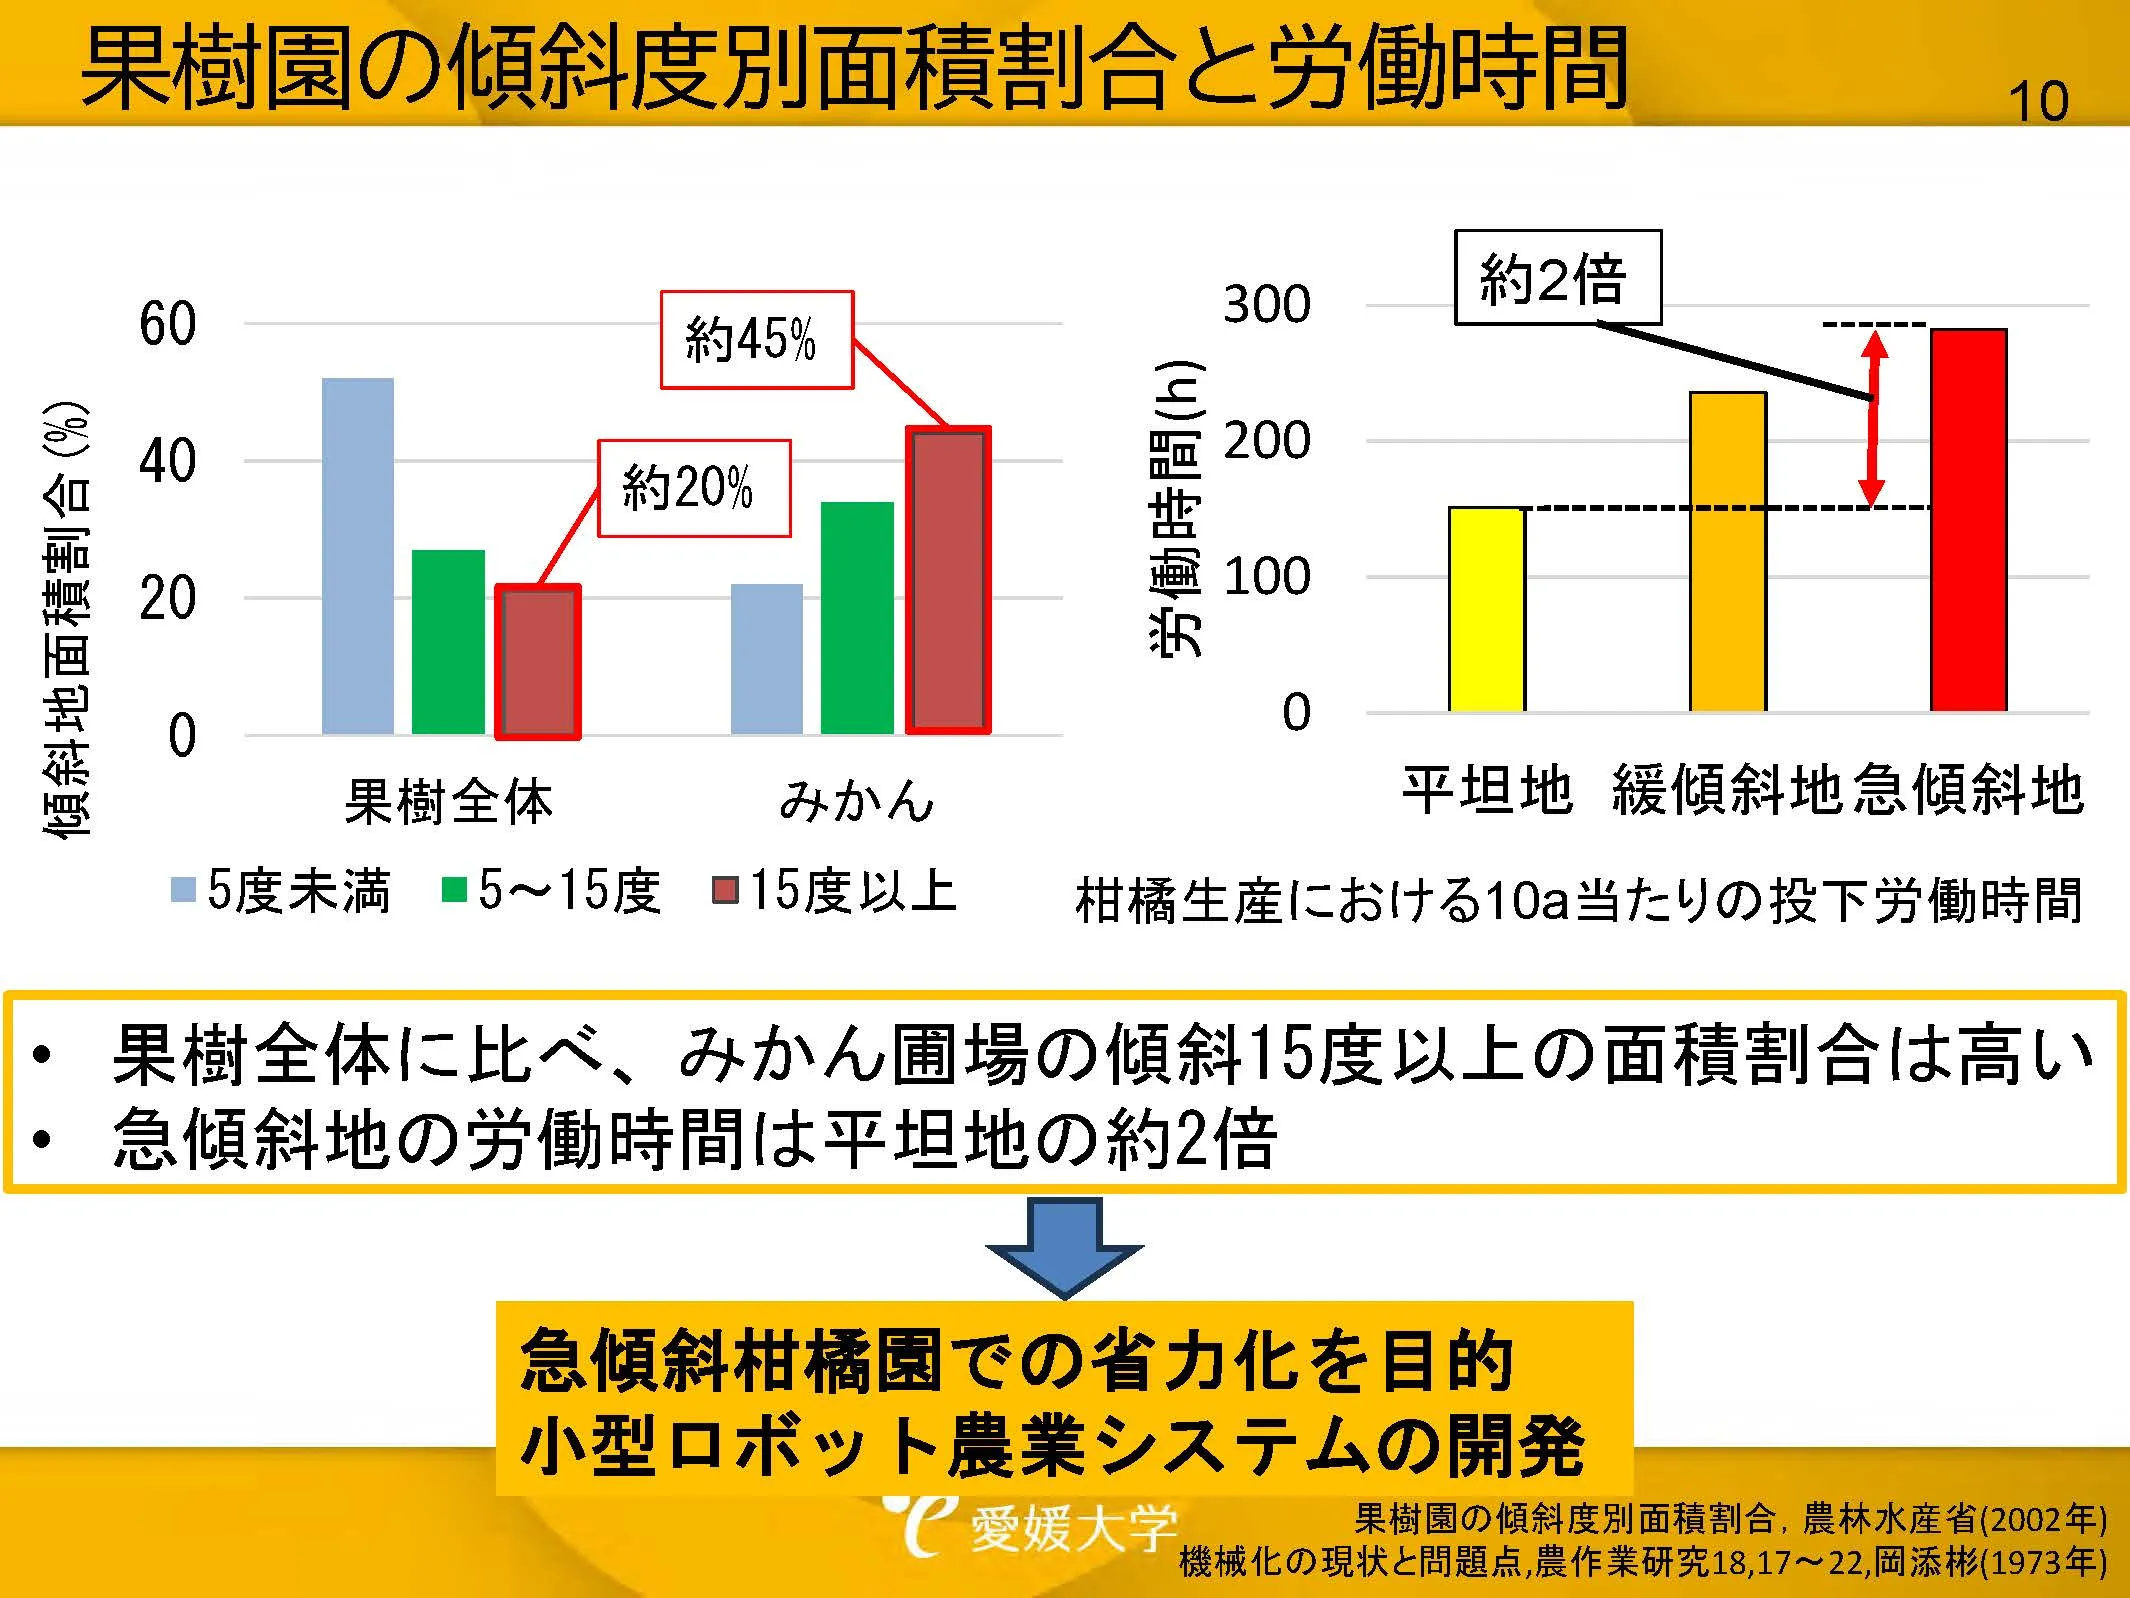
こうしたなかでも、多くの労働時間を要しているのが果樹栽培です。稲作や北海道の馬鈴薯栽培と比べても、果樹全般の労働時間は大きくなっています。私が研究に取り組む愛媛県では、急傾斜地を利用したみかん栽培が行われています。りんごや梨、柿などは平坦地で栽培される割合が高いのに対し、みかんは急な傾斜地に園地が設けられている割合が高く、主要産地のなかでも愛媛県には15度以上の傾斜地が多くあります。人が歩くことさえためらうような園地もあり、急傾斜地における投下労働時間は、平坦地の2倍近くに及びます。
こうした急傾斜地に対応するため、私たちは、小型農業ロボットシステムの研究開発に着手しました。農研機構生物系特定産業技術研究支援センターの「戦略的スマート農業技術等の開発・改良」事業に採択され、「急傾斜地農業の超省力化に向けた小型農業ロボットシステム」をテーマに、急傾斜地向け走行ユニットの開発と、ドローン防除システムの高精度化に取り組んでいます。
急傾斜地でのロボット導入には園地の整備が不可欠
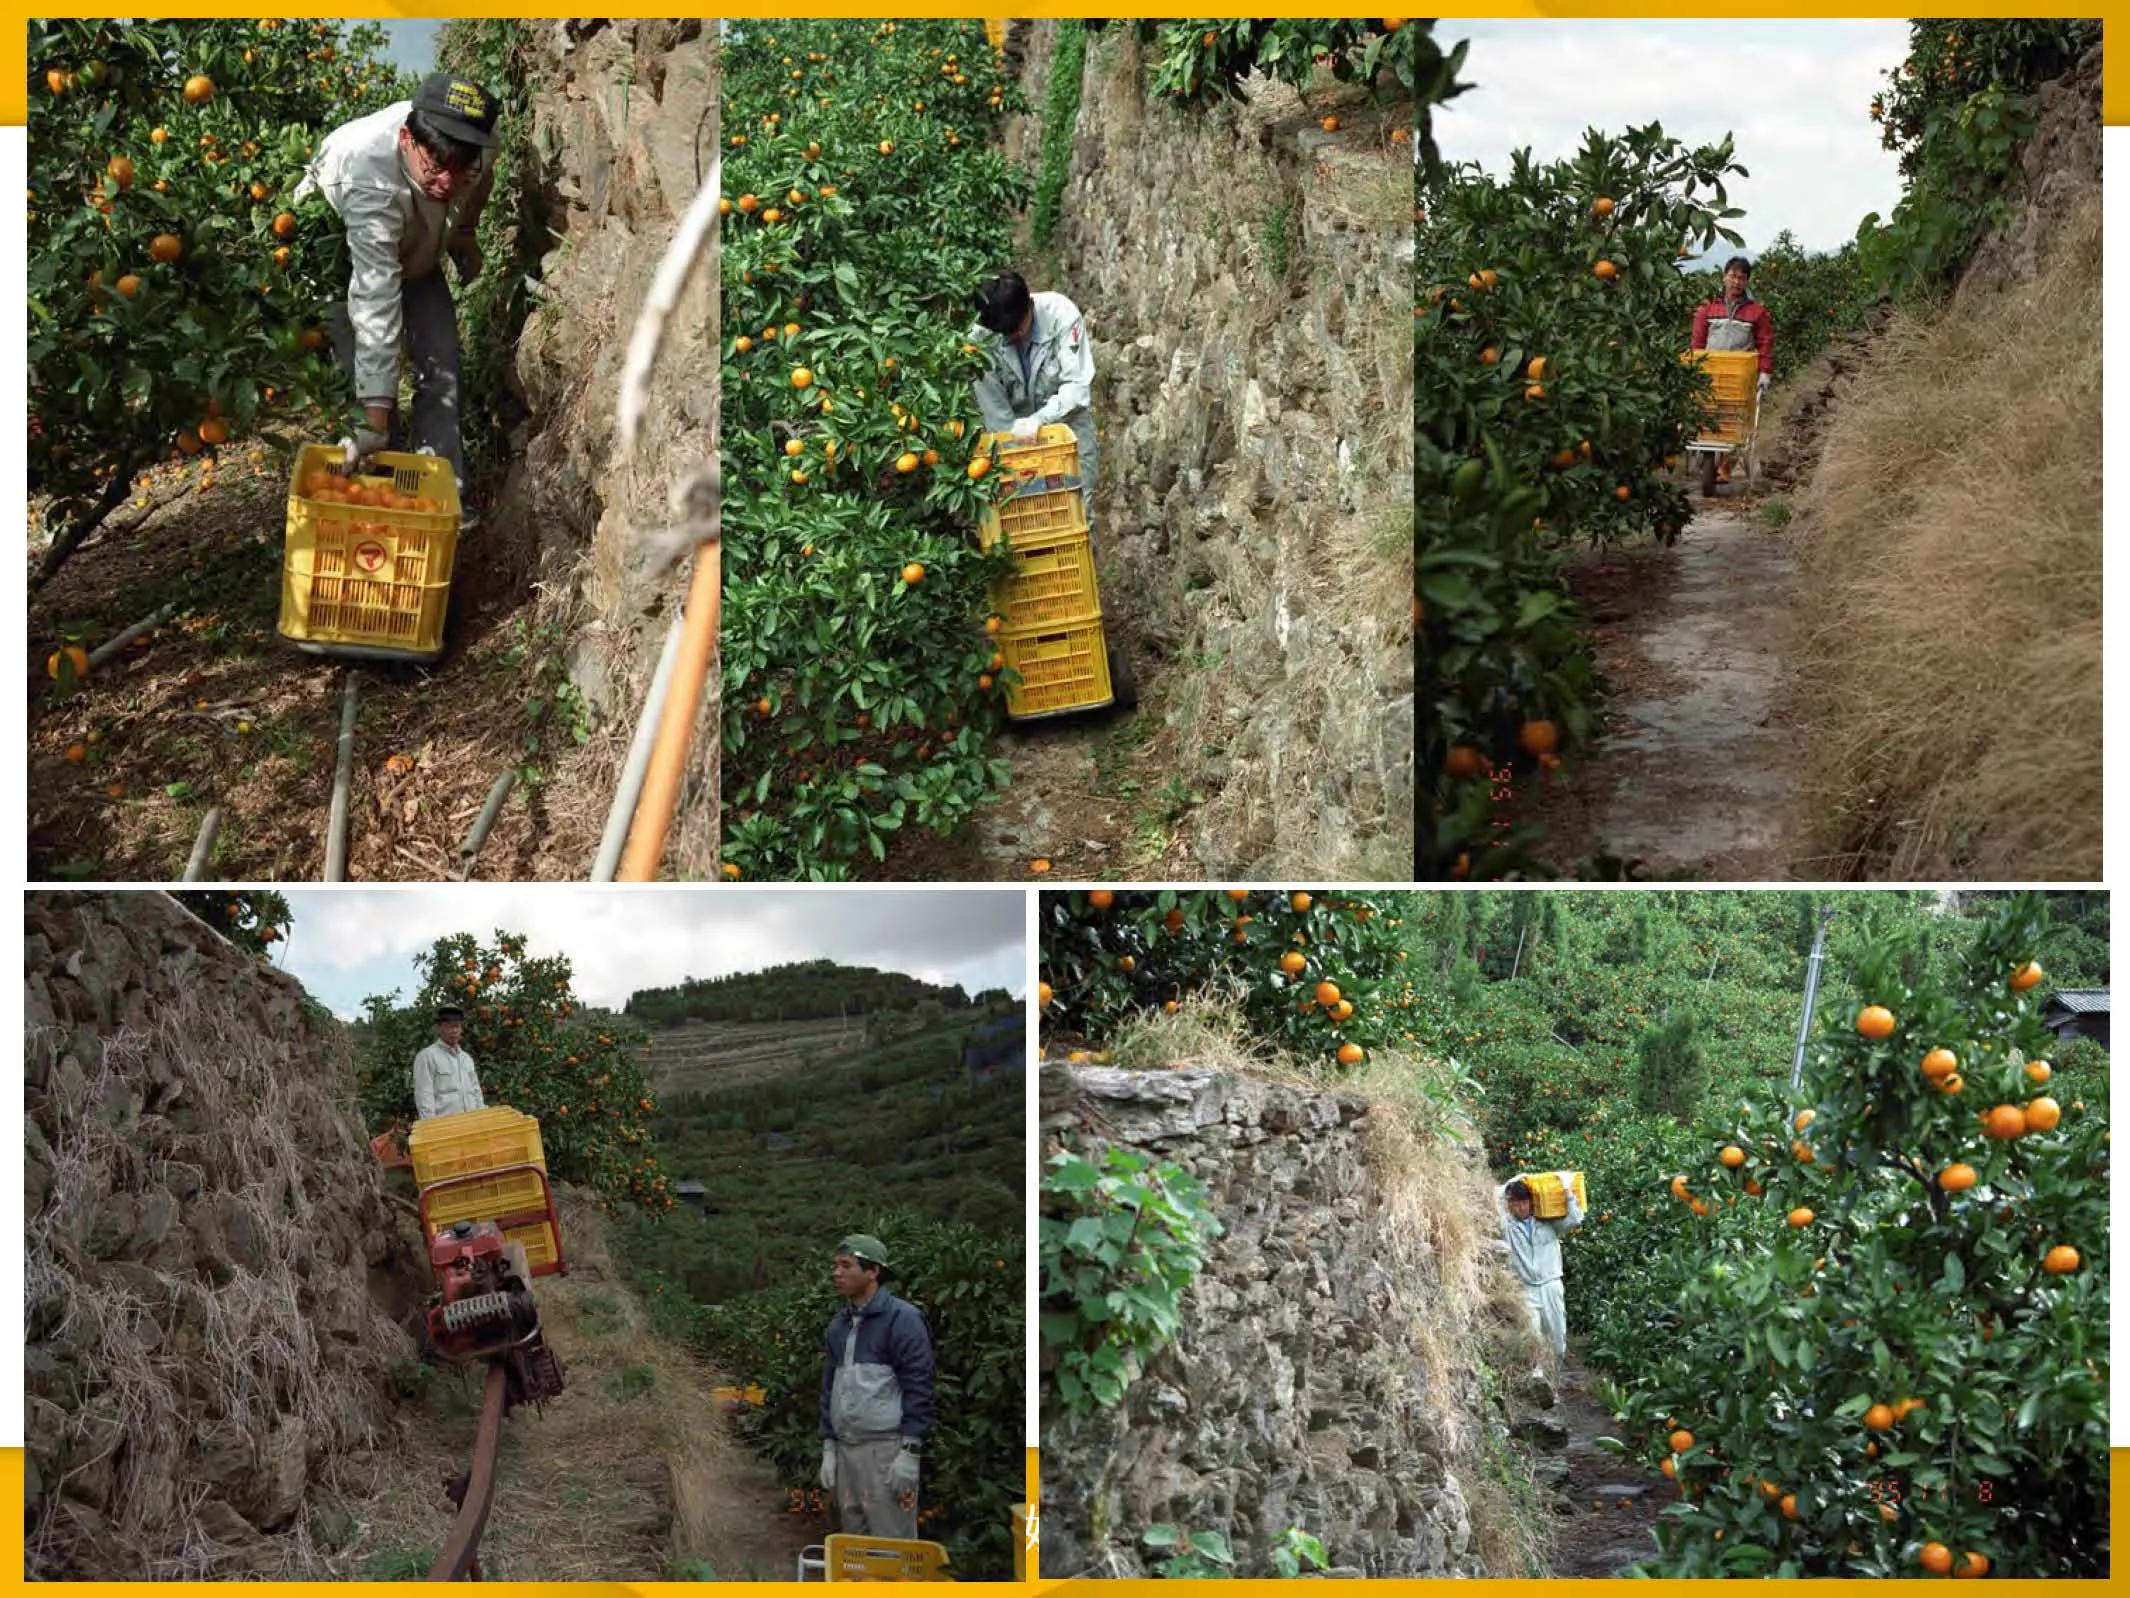
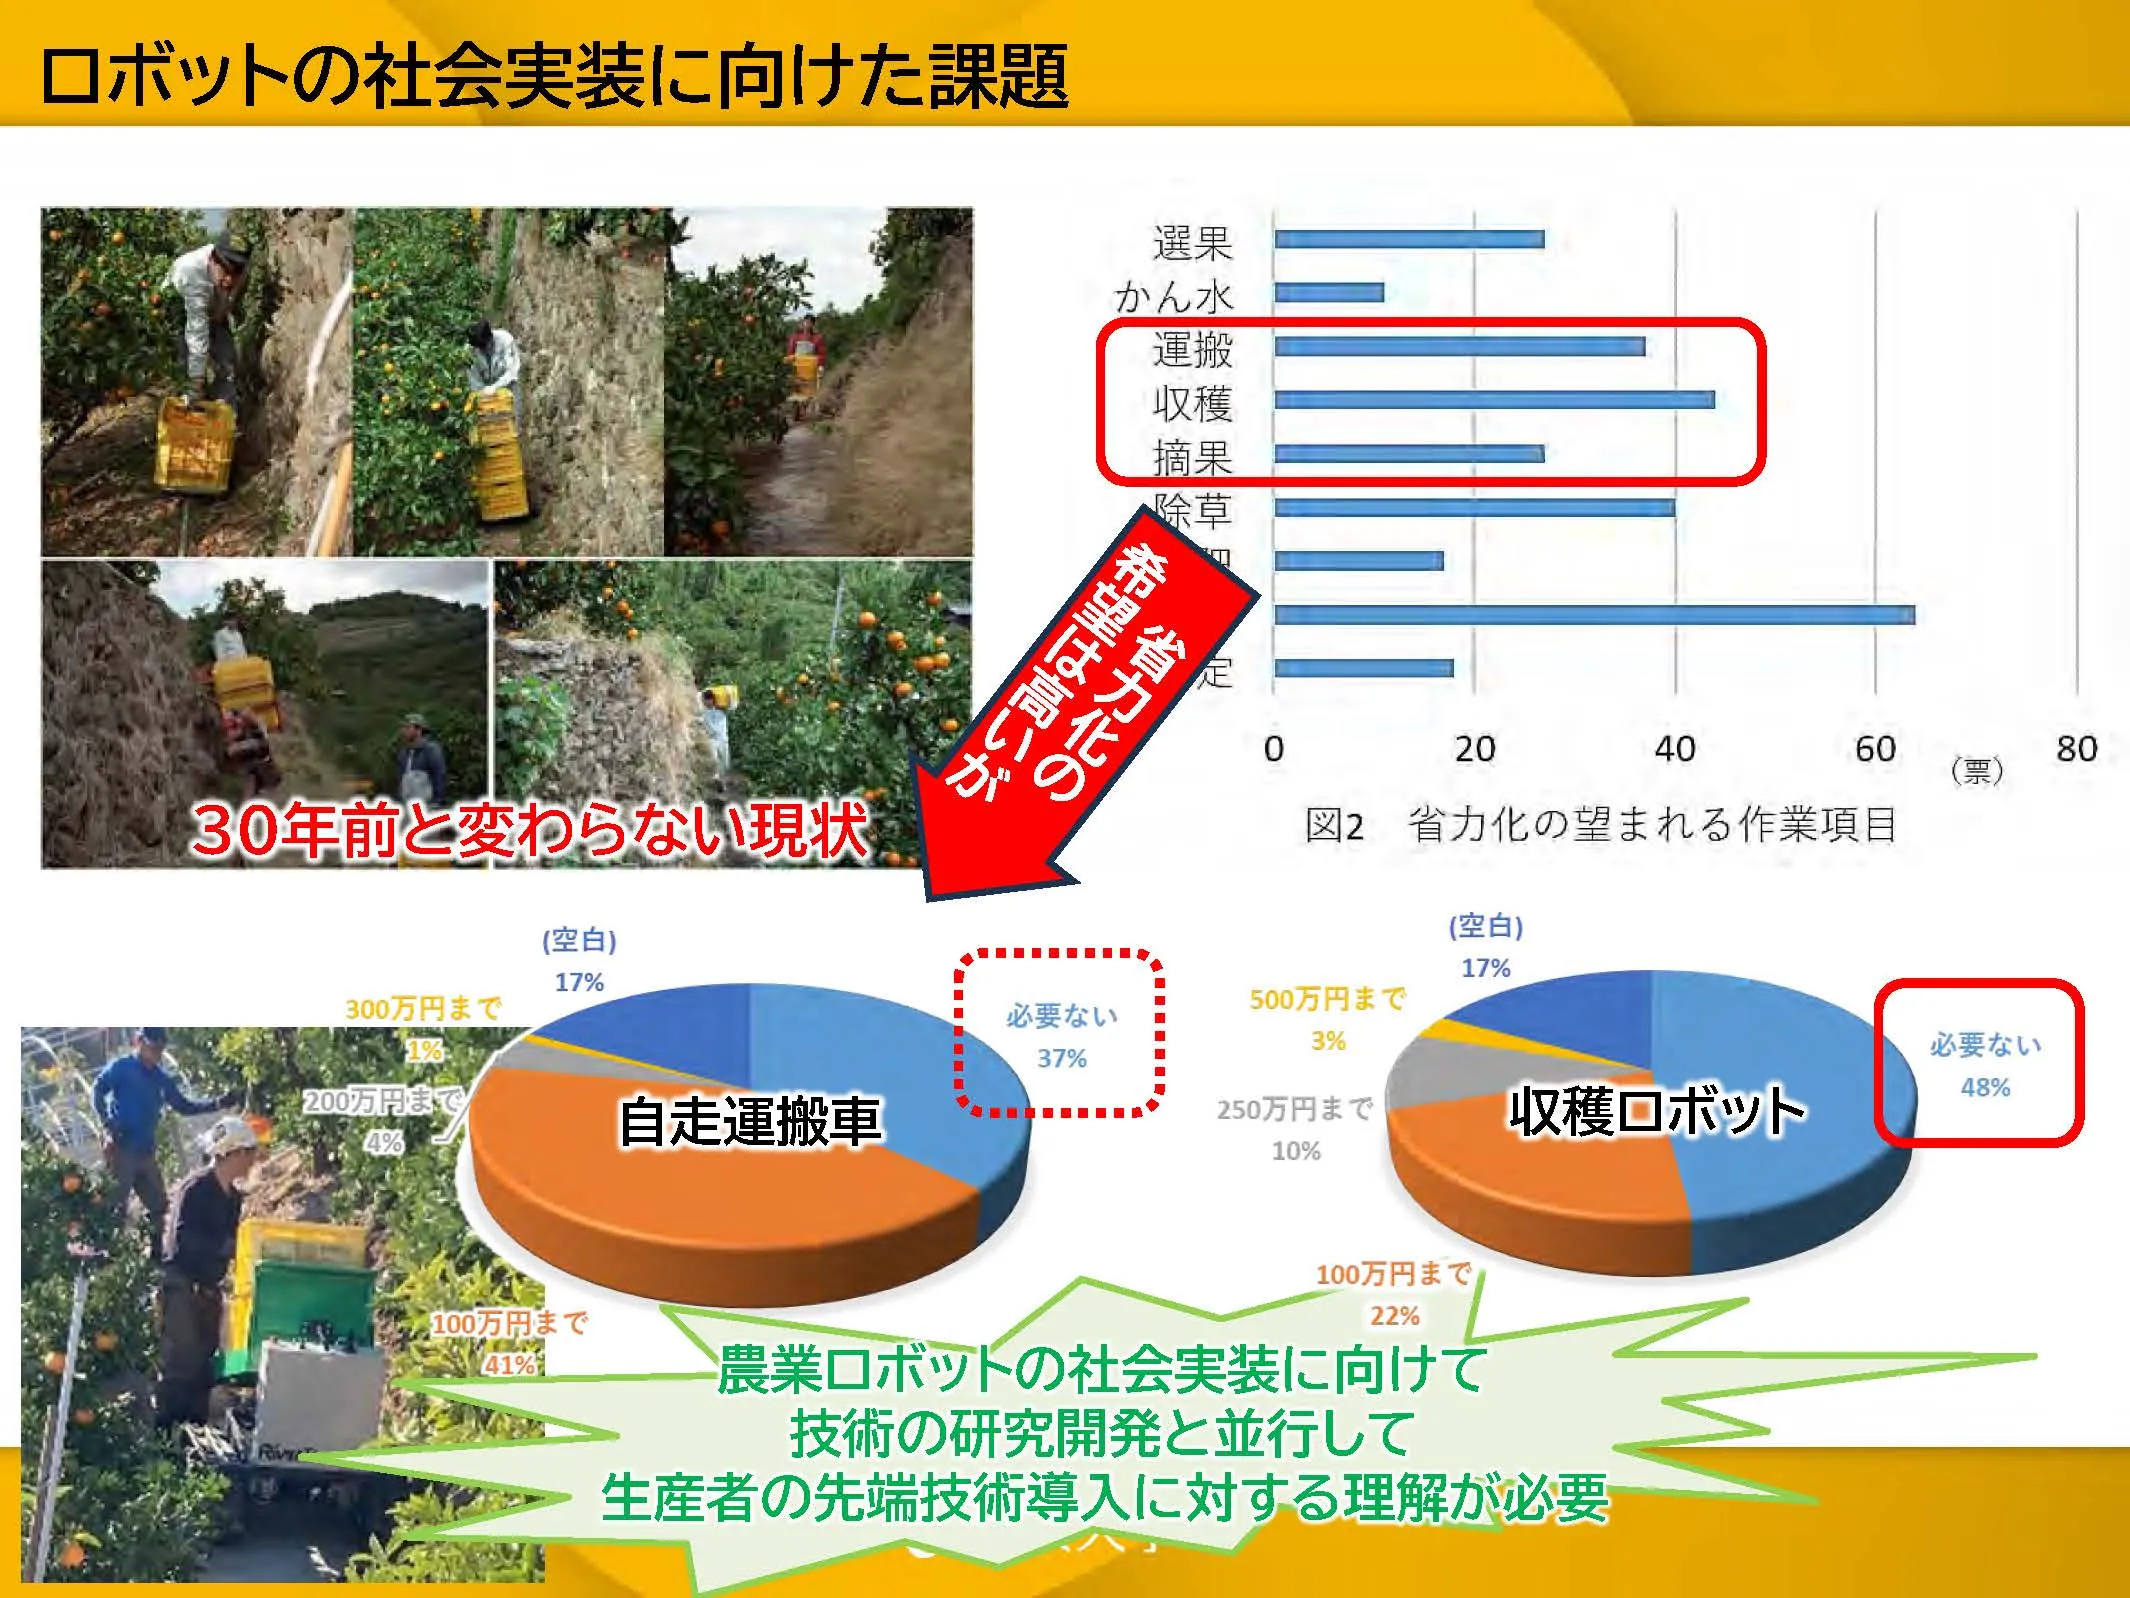
急傾斜地で使える小型農業ロボットを開発しても、現在の園地にそのまま導入できるとは限りません。私たちが、愛媛県主催の研修会で「傾斜地柑橘園の省力化に関するアンケート」を実施したところ、運搬、防除、収穫などの省力化を望む回答が多く寄せられました。その半面、自走運搬車や収穫ロボットについては、「必要ない」とする回答が4~5割近くを占めました。省力化を望みながら、「ロボットは必要ない」と答えるのはなぜか。私は、ロボットそのものが不要なのではなく、「今の現場にロボットが入るはずがない」と受け止められているのではないかと考えました。実際、1995年ごろに撮影された園地の写真を、現在、新規就農を目指しているJAの研修生に見せても、「今と大して変わらない」という反応が返ってきます。従来から大きく姿を変えていない園地で、現在も生産が続けられているのです。
急傾斜地の柑橘園は、不整形な小区画の園地が分散しています。園地を集約する際に合意形成に時間がかかるという課題がある半面、園地が分散していれば、樹の伐採や植え替えによる減収、自然災害や病害虫などのリスクも分散できます。私は、こうした小規模・分散型の園地に自動走行する小型ロボットを導入できれば、農業生産力の維持・強化につながると考えています。
現在の園地の特徴を踏まえながらロボットを現場へ実装するには、技術の研究開発だけでなく、生産者に“新しい生産技術への理解”を深めてもらう必要があります。また、機械の開発と新たな栽培方式の導入を組み合わせて進めなければ、現場で使われる技術にはなりません。そこで私たちは、ロボットが走行しやすい園地の整備を一体で進めています。
その取り組みのひとつとして開発したのが、傾斜に応じて荷台を自動的に水平に保つ機構を備えた電動運搬車です。荷台に載せたものを安定させるとともに、車体の転倒防止にも効果があることが試験で確認されました。ただし、傾斜が27度になると、重心を制御しても荷物を載せた状態でまっすぐ走行することが難しくなりました。この結果を踏まえ、安全性を考慮し、傾斜が20度を超える園地では通路を整備するという考え方を提案しています。
もっとも、急傾斜地に幅の広い道を設けると、削る土の量が増え、土砂災害などの要因になる恐れがあります。このため、設けられる道幅は1メートル程度が前提です。それに合わせて運搬車の機体幅も、1メートル未満の約87センチに設定しました。園地の条件に合わせて機械を小型化するとともに、機械が入りやすい通路を園地側に設ける。ロボットと園地の双方を調整することで、急傾斜地での利用を目指しています。
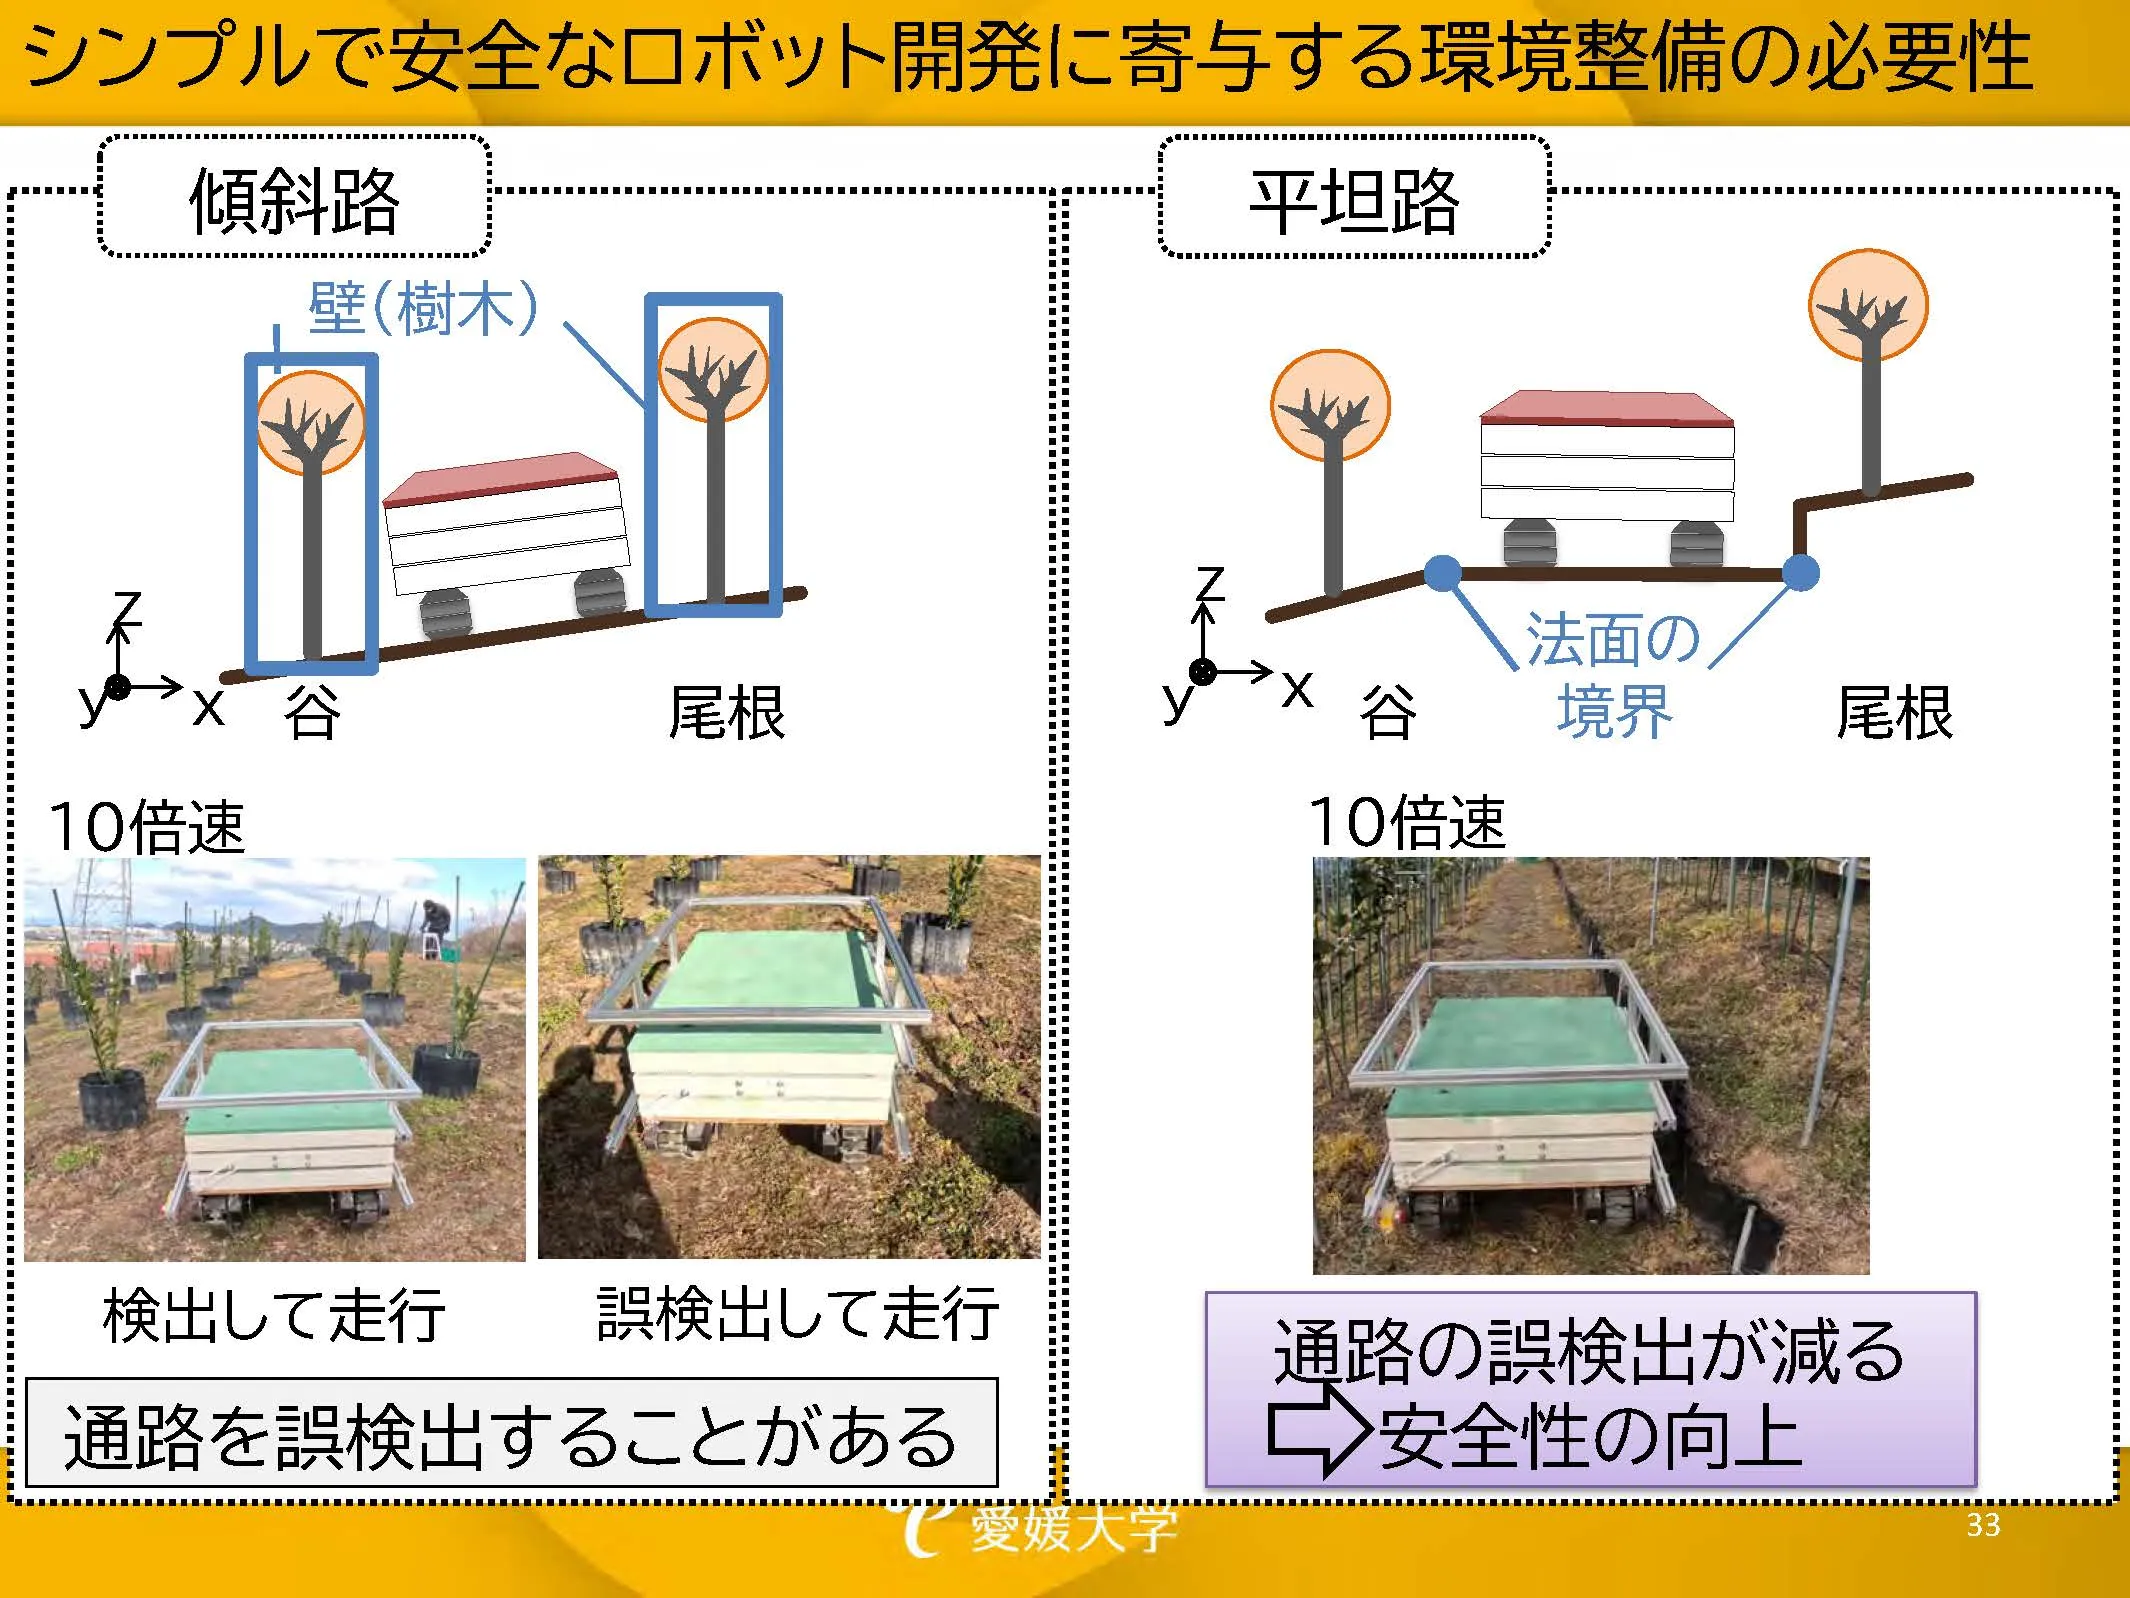
通路を整えることは、運搬車の自律走行にも効果をもたらします。通常の樹の間を走行させる場合、ロボットは周囲の樹を検出しながら進まなければならず、私たちの試験では通路を誤認識して樹にぶつかることもありました。これに対し、園地に一本の通路を設ければ、ロボットは法面との境界線を追って走行できます。境界線を明確にすることで誤認識を減らし、走行時の安全性を高めようとしています。
園地を整備せず、ロボットに多くのセンサを搭載して高性能化することで対応する方法も考えられます。しかし、ロボットを高性能にするほど、現場には導入されにくくなると私は考えています。現在開発している運搬車には、レーザーで周囲を把握するLiDARのほか、機体の姿勢を計測するIMUセンサや、目印となるマーカーを読み取る深度カメラを搭載していますが、こうした機器をできるだけ少なくし、より簡素なシステムにすることを目指しています。
機械の性能だけを高めるのではなく、園地を整えることでロボットの仕組みを簡素にする。そのうえで、圃場整備とセットで導入コストを考える必要があります。園地整備とロボット開発を一体で進めることが、技術を実際の果樹園へ導入するための条件となります。
樹形と機械をすり合わせ現場に適した方法を探る
園地整備に加えて、作物の育て方を工夫することも、ロボットの導入を後押しします。私たちは、みかんの収穫・摘果ロボットの開発と樹形改良を一体で進めています。従来の樹形にロボットだけで対応しようとすると、機体の構造や動作は複雑になります。そこで、樹のかたちを整えることにより、ロボットの構造を簡素にし、作業の成功率を高めようとしているのです。
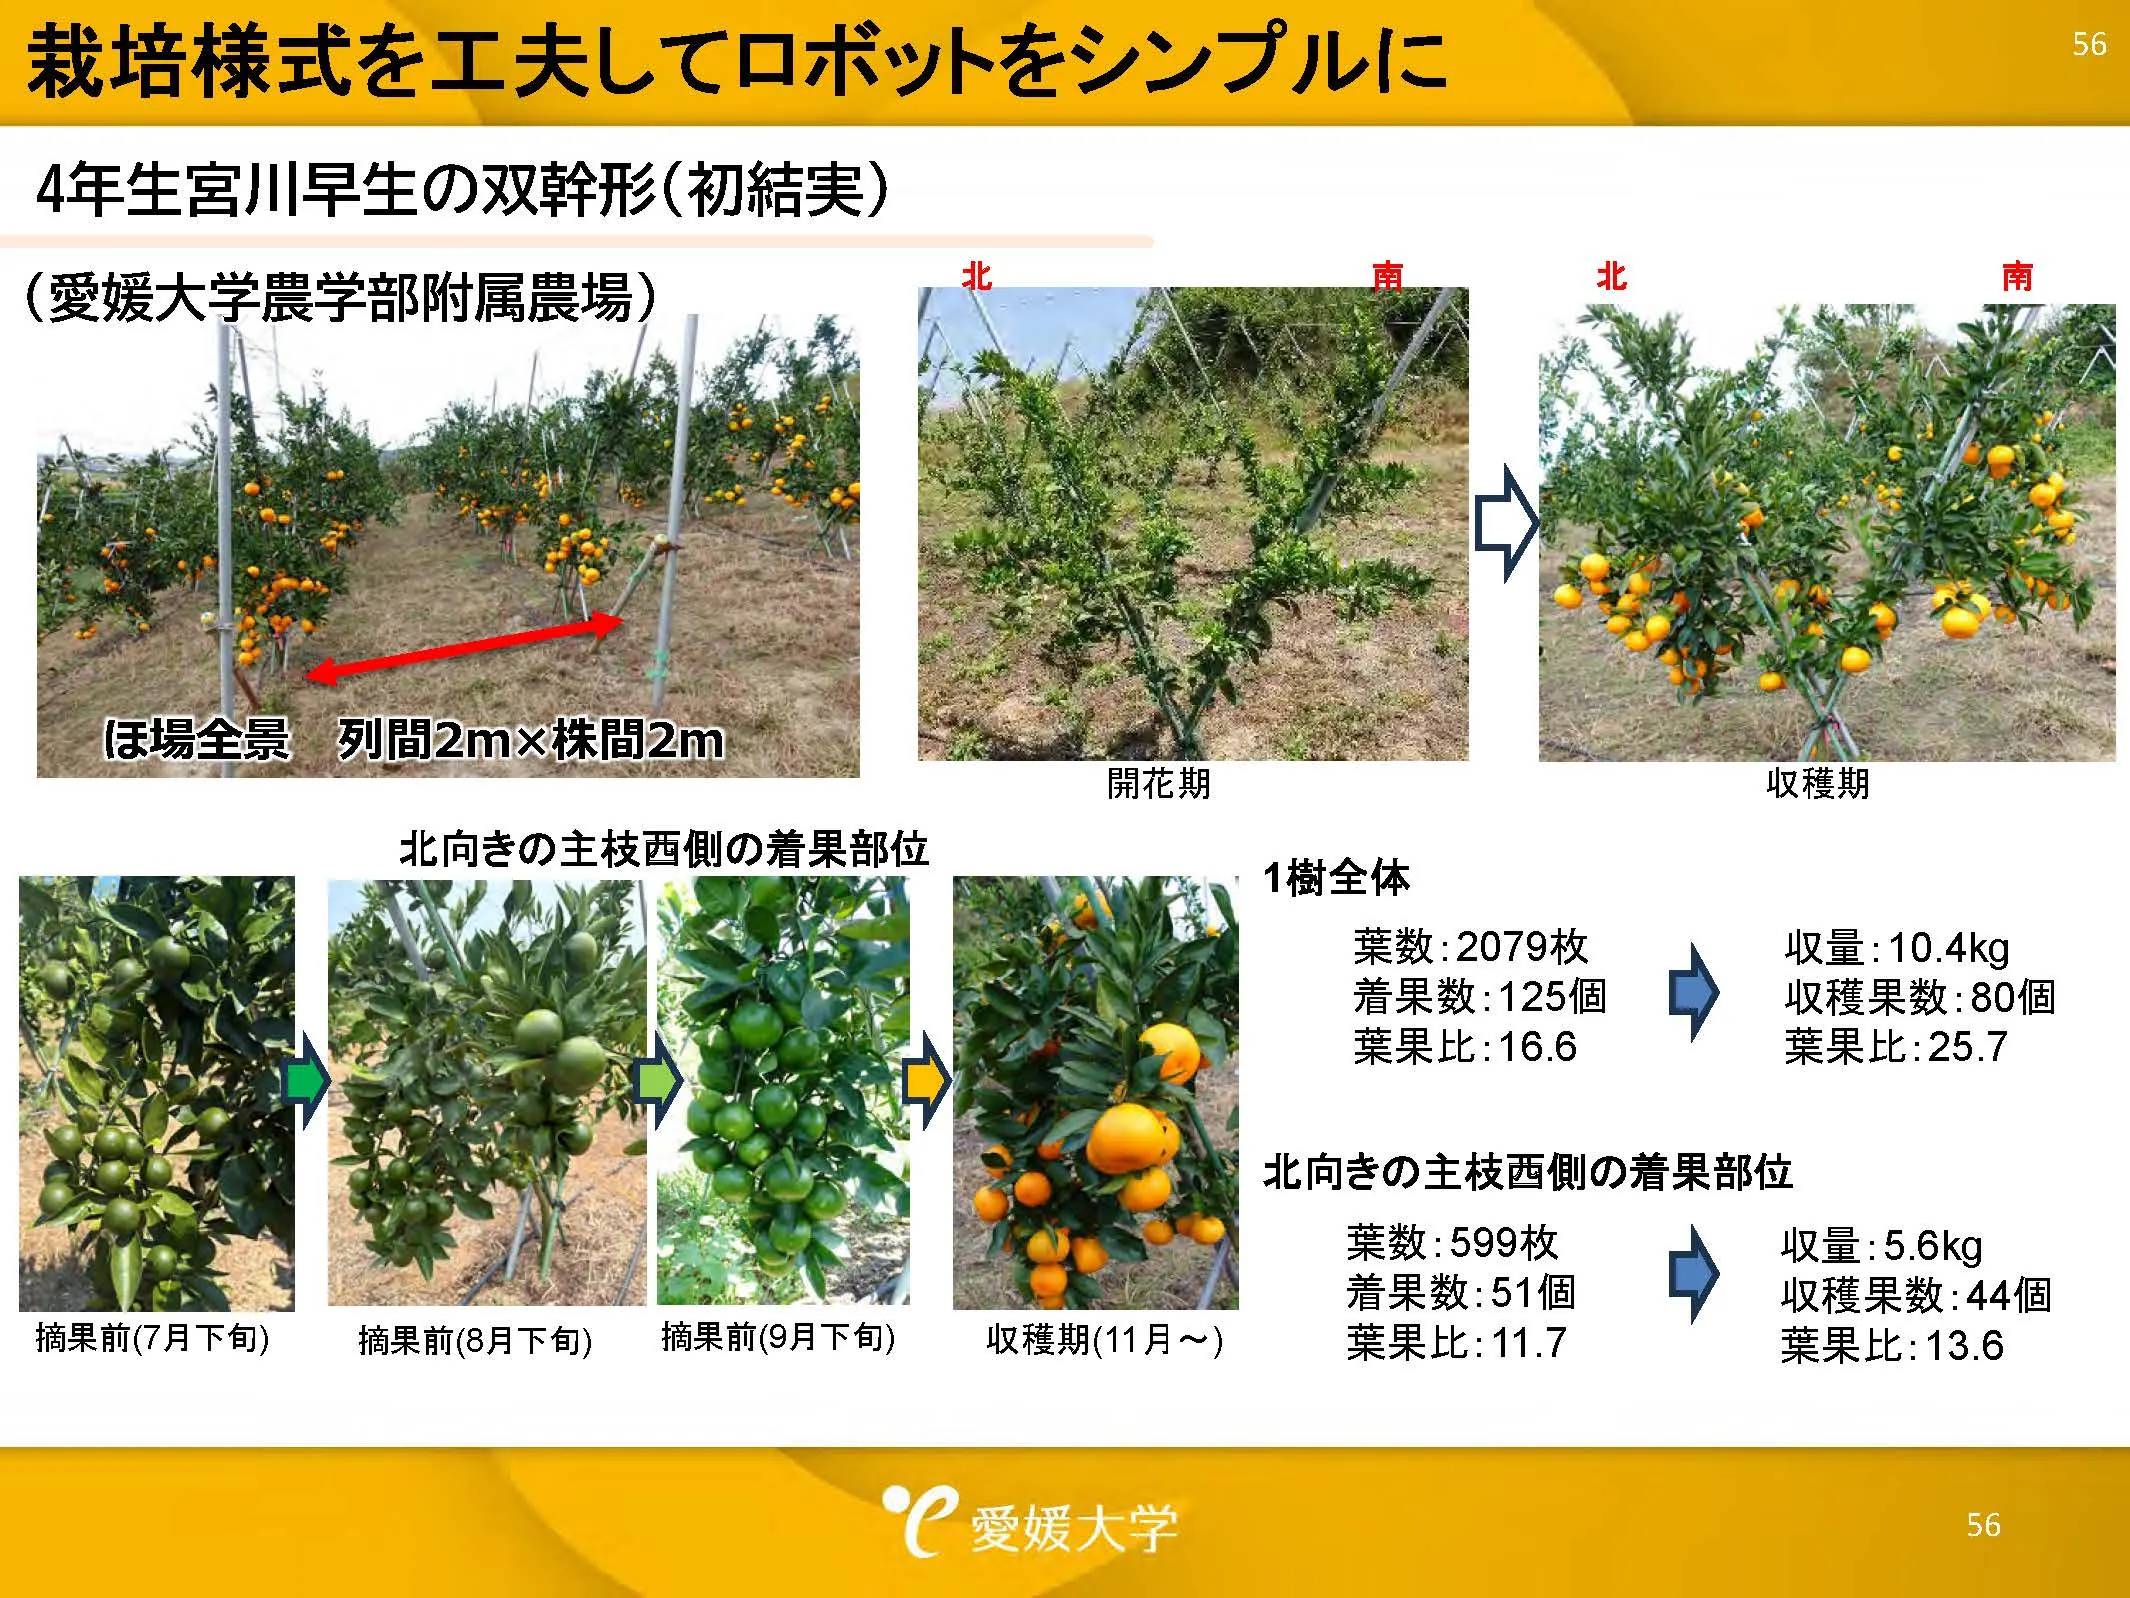
みかん栽培で推奨されている樹形の一つが、幹をY字やV字のように仕立てる“双幹形”です。愛媛大学の附属農場では、双幹形の樹を育てるだけでなく、従来の樹を剪定し、幅1メートルに収まるよう双幹形に近づける樹形改造にも取り組んでいます。新しい樹が実を付けるまでには年数がかかるため、現在ある樹を生かす方法も検討しています。樹形改造後、収量の減少が見られたものの、樹の管理がしやすくなり、品質の向上も確認されました。加えて、日当たりや風通しの改善も期待できます。私は、耕作放棄地が増えている現状を踏まえ、土地当たりの収量を追求する“土地生産性”から、1人の働き手がどれだけ生産できるかという“労働生産性”へ、意識を変える必要があると考えています。
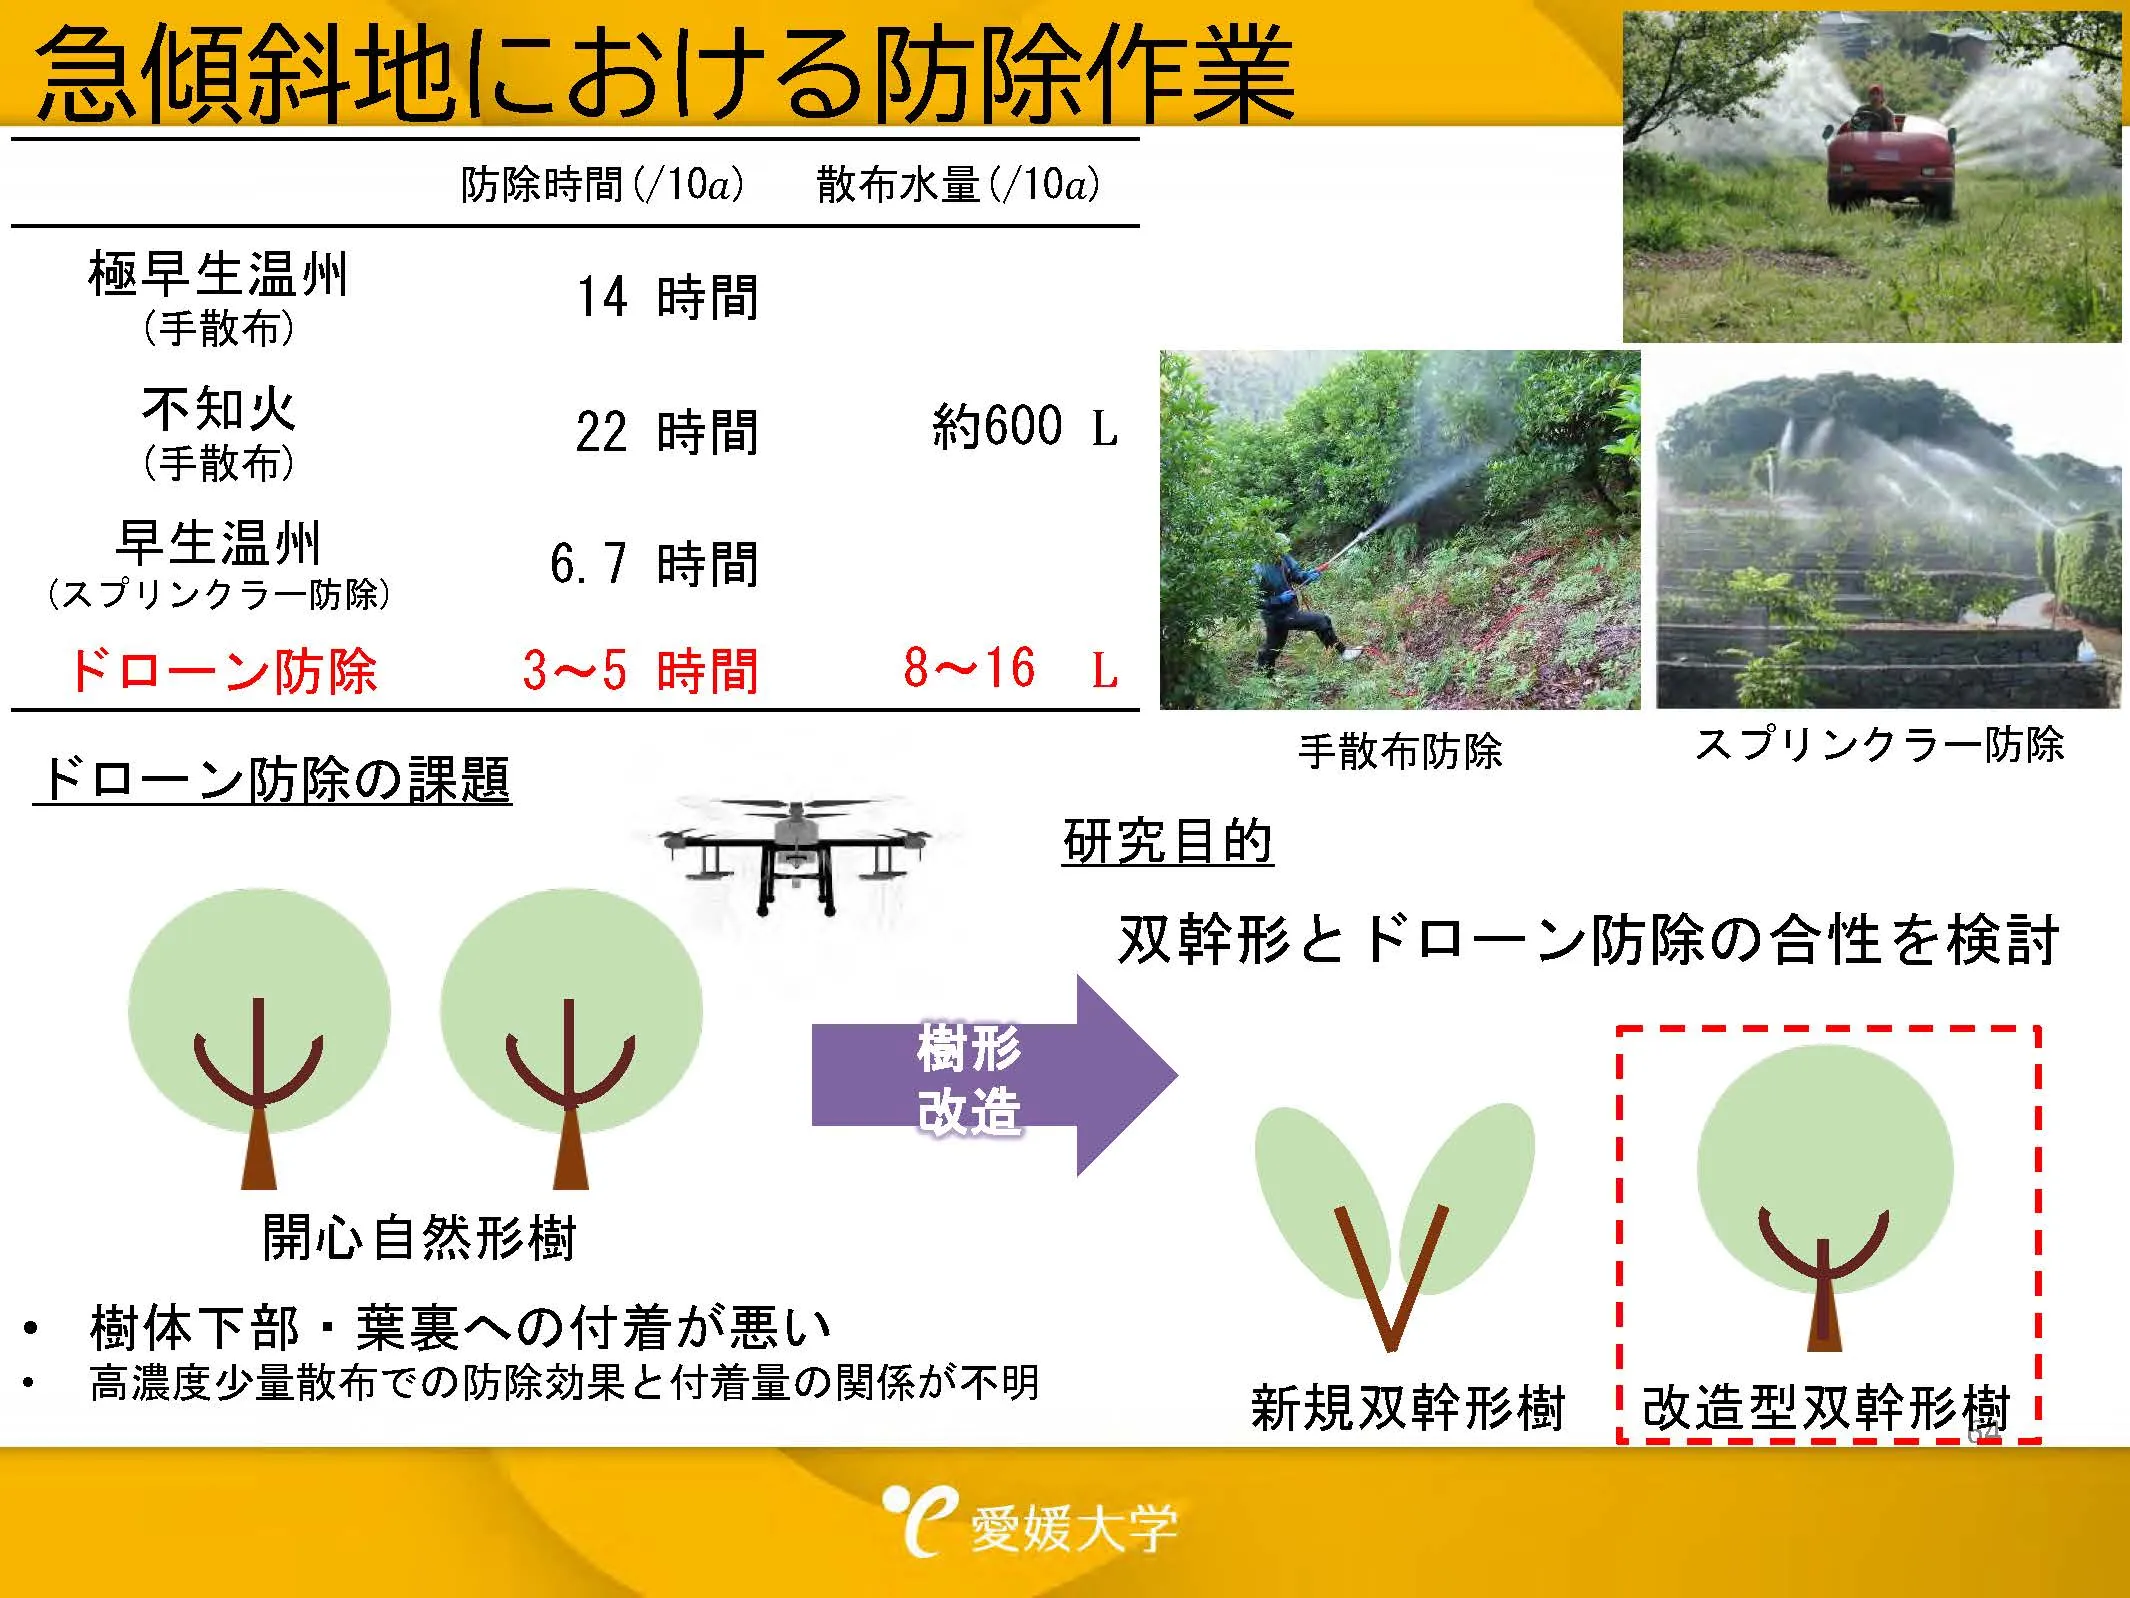
樹形の工夫は、ドローンによる防除にも生かされます。枝や葉が丸く広がる従来の樹形では、上空から散布した薬剤が十分に付着せず、期待する防除効果が得られにくいという課題がありました。私たちは、樹形を整えるとともに、樹列を検知しながら飛行する方法を検討しています。その際、樹を小さく整えるだけでドローンの散布効果が高まるとは限りません。樹の大きさに合ったドローンを選び、機体の特性に応じて飛行高度や飛ばし方も調整する必要があります。樹形、機体、飛行方法を組み合わせながら、現場に適した防除方法を探っています。
このように、機械を作物に合わせるだけでなく、作物の育て方と機械の使い方をすり合わせる。こうした発想が、ロボットの構造を簡素にし、スマート農業技術を現場で使えるものにしていきます。
地域に合った生産システムを人とロボットの協働で創出する
ロボットを現場に導入するには、技術的に作業ができるだけでなく、費用に見合った効果が求められます。私たちは、ロボットの導入によって削減できる労働時間や、導入・維持にかかる費用をもとに、生産者側の優位性と供給者側の経済合理性を試算しています。そこからも、ロボットをより簡素なシステムで構成する必要性が見えてきました。同時に、1台のロボットを複数の作業に使えるよう、汎用性を高めることも重要です。運搬にしか使えなければ、生産者が導入効果を実感することは難しくなります。そこで私たちは、開発した運搬車に市販の電動施肥機を搭載し、施肥作業にも活用する研究を進めています。
果樹栽培において、施肥が作業時間全体に占める割合は高くありません。しかし現在も、10キログラムほどの肥料桶を担ぎ、急傾斜地を歩きながら手作業で肥料をまくことが基本となっており、身体的な負担と危険を伴います。運搬車に施肥機と肥料を載せれば、肥料がなくなるたびに袋を置いた場所まで戻る必要もありません。
ただし、すべてを機械だけで完結させるわけではありません。肥料の補充は生産者に行っていただく必要があるため、私たちは、肥料の不足を予測し、次の通路に入る前にアラームで知らせる仕組みを検討しています。また、走行速度に合わせて散布量を調整し、樹の大きさに応じて施肥量を変える機能も開発しています。
さらに、園地の樹にそれぞれIDを付け、生育情報や作業履歴を記録することで、ロボットの位置を把握するための情報を栽培管理にも生かそうとしています。収穫ロボットを動かすために取得した情報を施肥ロボットに利用するなど、作業ごとに集めた情報を、別のロボットや人の判断へつなげていく考えです。
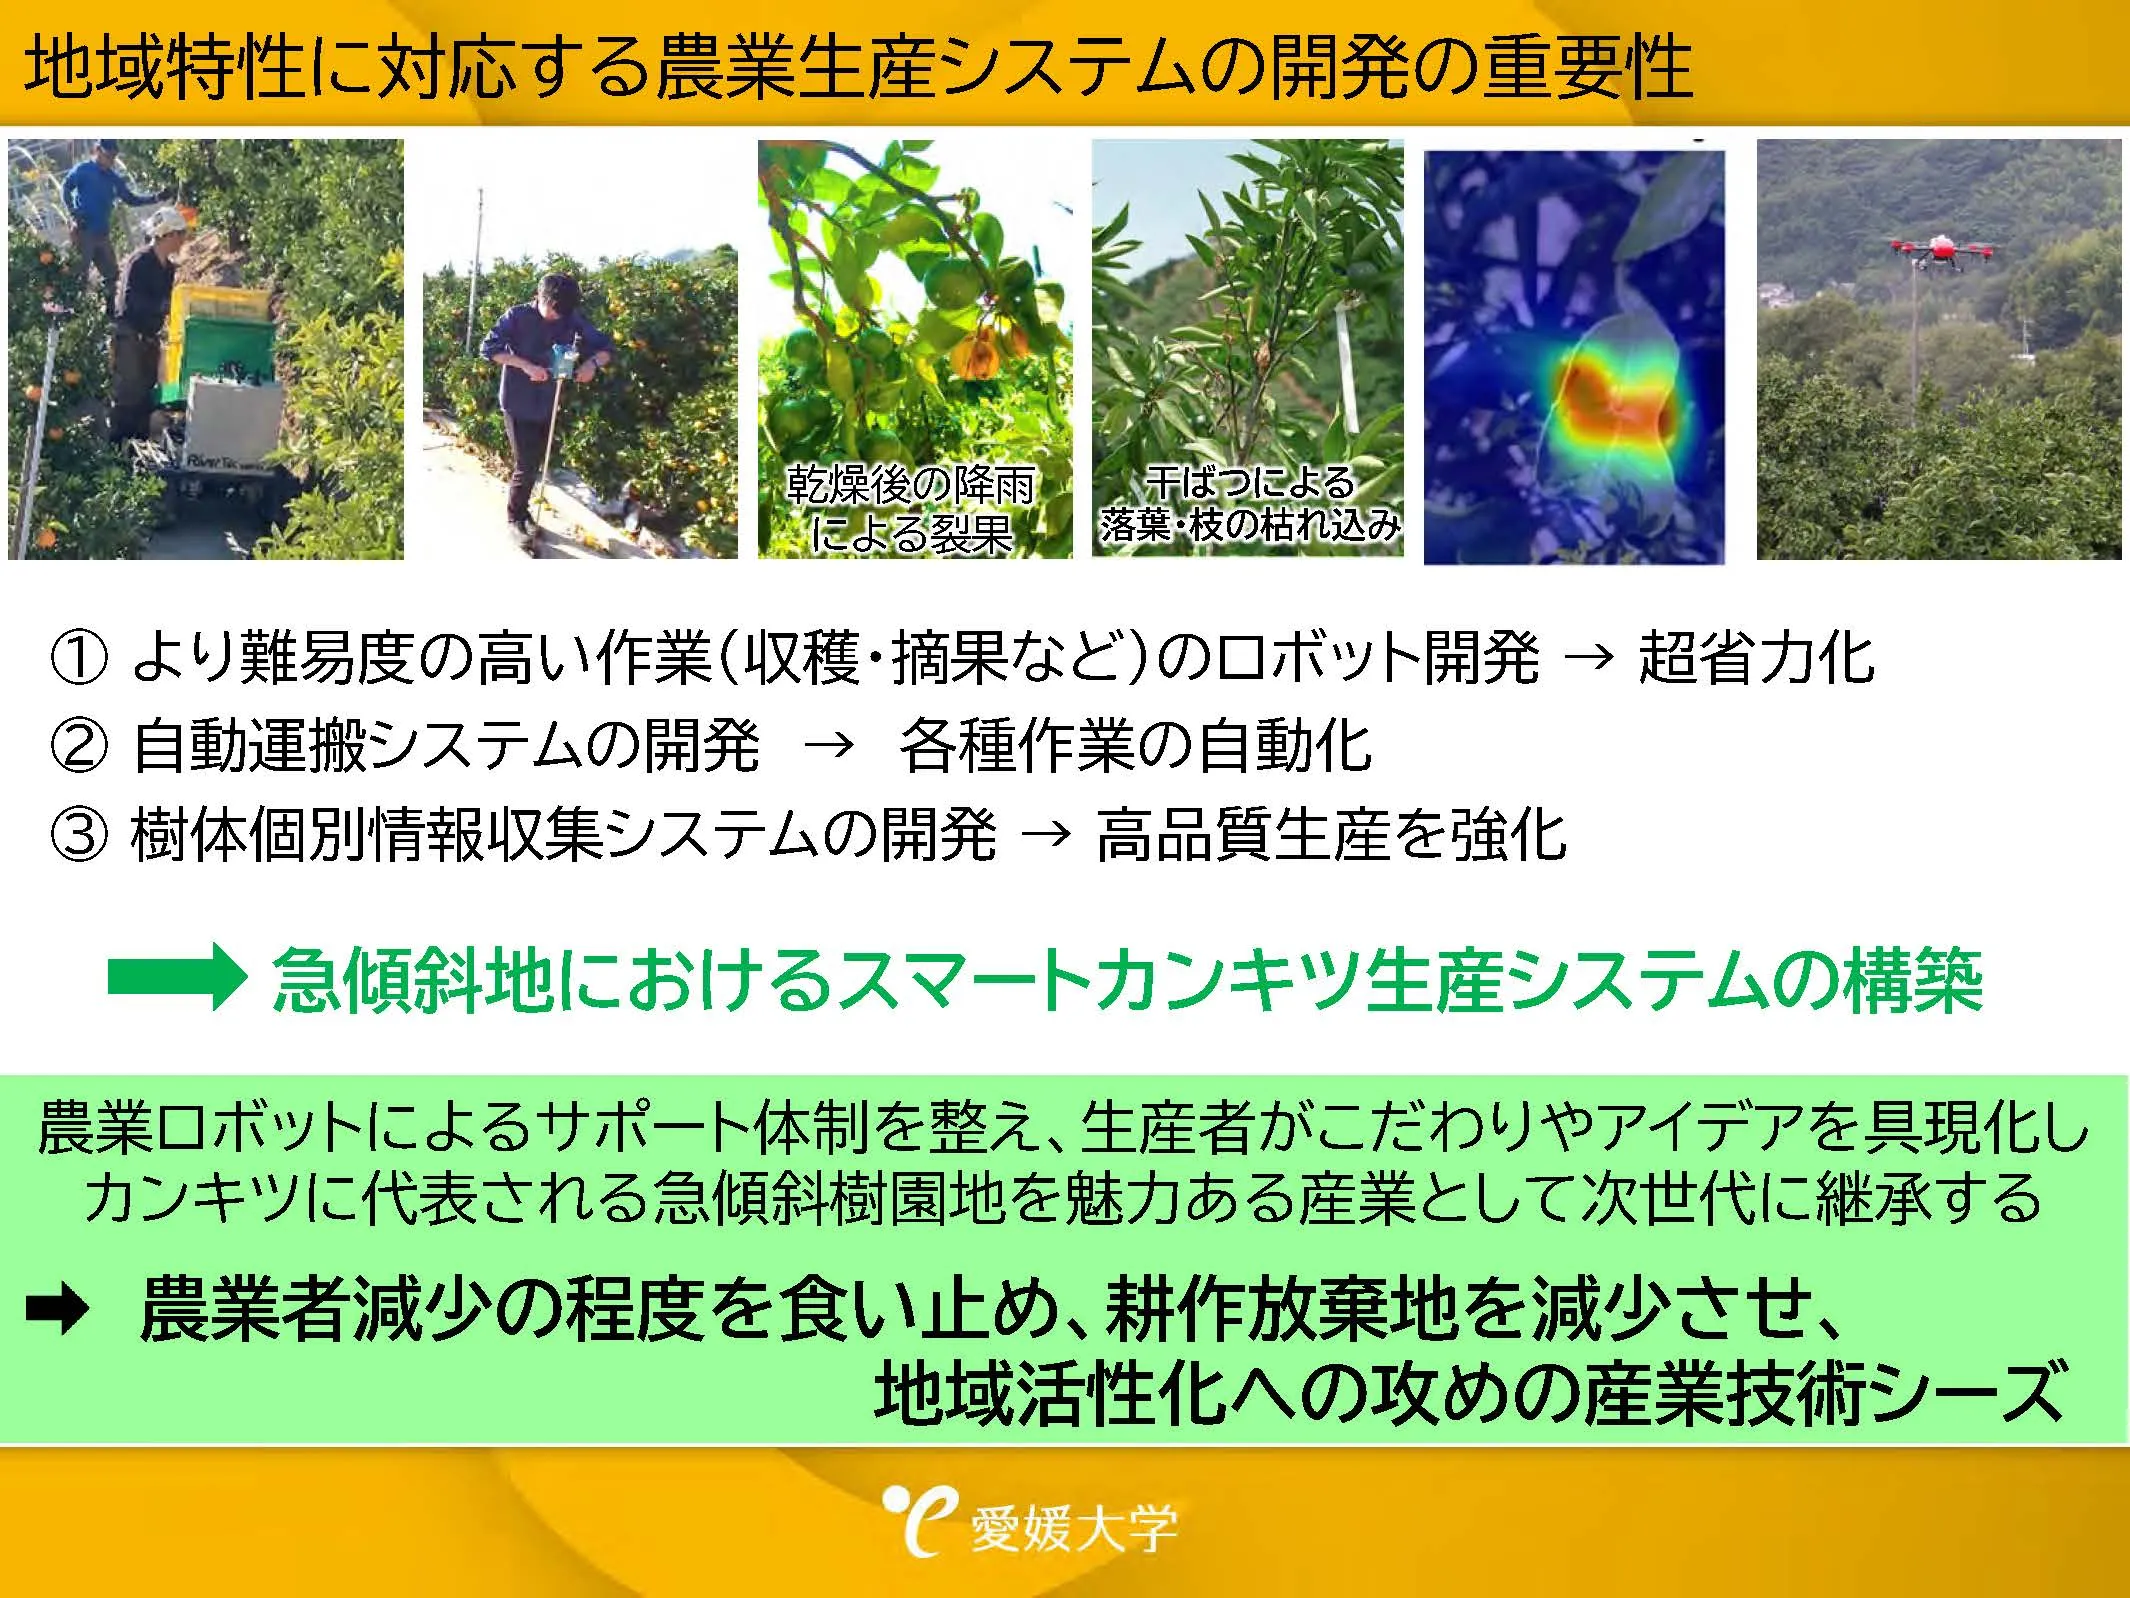
こうした研究を通じて私たちが目指しているのが、「地域の特性に対応した農業生産システム」です。収穫や摘果など難易度の高い作業をロボット化し、大幅な省力化を図る。自動運搬システムを基盤として、各種作業の自動化へ展開する。さらに、樹ごとの情報を収集して栽培管理に生かし、高品質な生産を支える。この3つを組み合わせることが、“真の意味でのスマート農業”の実現につながると考えています。
私は、現場でロボットが主になることはないと思っています。目指しているのは、ロボットが生産者に取って代わることではありません。生産者がこだわりたい仕事に、より力を注げるよう、ロボットが支えることです。人とロボットがそれぞれの役割を担う協働型の生産システムを構築することが、地域活性化につながる産業シーズとしても期待できると考えています。
地域固有の課題を起点に技術を実装へつなげる
今回の講演から得た示唆は、スマート農業を、単に新しい機械を導入する取り組みとして捉えてはならないということです。地域や作物によって異なる園地の条件、栽培方法、機械の特性、導入後の運用や経済性までを一つのシステムとして捉え、相互にすり合わせていく必要があります。
STCは、地方創生事業の一環として、青森県・弘前市役所農政課と意見交換を行い、りんご栽培への参入を検討しています。愛媛県の急傾斜柑橘園における研究から得られた知見を、りんご栽培でどのように生かせるのか。今後も上加准教授に相談しながら、地域の実情に即した方法を考え、実際の農地での取り組みへ徐々につなげていきたいと考えています。


